


 TH
 English


Customers Also Purchased


เราเชื่อว่าหลายๆคนเคยเจอเหตุการณ์นี้ครับ เปลี่ยนจากสตาร์ทตรง (DOL) มาใช้ VFD แล้วรู้สึกว่าเครื่องเดินนิ่มขึ้น คุมรอบได้ ประหยัดพลังงานขึ้น แต่…พอใช้งานจริงไปสักพัก มอเตอร์ไฟฟ้า กลับร้อนผิดปกติ จนบางทีจับโครงมอเตอร์แล้วสะดุ้ง หรือไม่ก็เริ่มได้กลิ่นฉุน ๆ ของฉนวนร้อนผิดปกติ ประเด็นคือ… VFD ไม่ได้ทำให้ มอเตอร์ไฟฟ้า สบายขึ้นเสมอไปครับ ถ้าตั้งค่าไม่เหมาะกับงานจริง หรือสภาพหน้างานมีปัจจัยซ่อนอยู่ VFD สามารถทำให้ มอเตอร์ไฟฟ้า ร้อนขึ้นได้ และที่น่ากลัวคือบางครั้งร้อนแบบค่อย ๆ สะสม จนกว่าจะรู้ตัวก็ตอนโอเวอร์โหลดทริป หรือฉนวนเริ่มเสื่อมแล้ว
ในบทความนี้ เราจะสรุปให้เข้าใจง่ายๆว่า ทำไมใช้ VFD แล้ว มอเตอร์ไฟฟ้า ร้อน และต้องปรับพารามิเตอร์อะไรบ้าง?
ทำไมใช้ VFD แล้ว มอเตอร์ไฟฟ้า ร้อน?
โดยหลักการ VFD (Variable Frequency Drive) คืออุปกรณ์อิเล็กทรอนิกส์ที่ใช้ควบคุมความเร็ว แรงบิด และการสตาร์ท-หยุด ของมอเตอร์ไฟฟ้า จะแปลงไฟ AC → DC แล้วสร้างไฟ AC จำลองขึ้นมาใหม่ด้วยเทคนิค PWM (Pulse Width Modulation) หรือการสับพัลส์ความเร็วสูง เพื่อให้ได้ค่าเฉลี่ยของแรงดัน และความถี่ตามที่ต้องการ
ผลกระทบที่เลี่ยงไม่ได้
- Harmonics (สัญญาณรบกวน) คลื่น PWM มีฮาร์มอนิกปนมาสูง ทำให้เกิดการสูญเสียในแกนเหล็กและขดลวด เปลี่ยนเป็นความร้อนสะสม
- High dv/dt (แรงดันกระชาก) การสับสวิตช์เร็วๆ ทำให้เกิดยอดแรงดันสูง ทำลายฉนวนขดลวดได้ง่าย โดยเฉพาะถ้าสายไฟยาว
- Cooling Efficiency (ระบายความร้อนไม่ทัน) เมื่อรี่รอบต่ำ (Low Speed) พัดลมท้ายมอเตอร์จะหมุนช้าลง ลมระบายไม่พอ แต่ถ้าโหลดยังหนักเท่าเดิม มอเตอร์จะร้อนจัดทันที
สาเหตุหลัก ๆ ที่ทำให้ มอเตอร์ไฟฟ้า ร้อนเมื่อใช้ VFD
วิ่งรอบต่ำ แต่ยังให้โหลดหนัก ระบายความร้อนไม่ทัน
อันนี้เจอเยอะมากครับ โดยเฉพาะงาน พัดลม สายพาน สกรูลำเลียง ที่ต้องการคุมความเร็ว แต่หน้างานกลับใช้แบบ “ลดรอบเพื่อคุมกระบวนการ” แล้วดันยังให้โหลดหนักเหมือนเดิม มอเตอร์ไฟฟ้า มาตรฐานส่วนใหญ่ใช้ พัดลมระบายความร้อนติดเพลา
- รอบสูง => พัดลมแรง ระบายดี
- รอบต่ำ => พัดลมอ่อน ระบายแย่
แต่ความร้อนไม่ได้ลดตามรอบเสมอไปครับ เพราะถ้าโหลดต้องการแรงบิดสูง มอเตอร์ต้องจ่ายกระแสสูง ความร้อนจาก I²R ก็ขึ้นทันที สัญญาณ: ช่วง 10–30Hz ร้อนเร็วผิดปกติ แต่พอวิ่ง 45–50Hz อุณหภูมิกลับนิ่ง ทางแก้แนวคิด ต้องรู้ว่าโหลดเป็น Constant Torque หรือ Variable Torque ถ้าเป็นโหลดแรงบิดคงที่ (สายพาน, สกรู, ปั๊มปริมาตรคงที่) แล้วจะวิ่งรอบต่ำยาว ๆ อาจต้องใช้
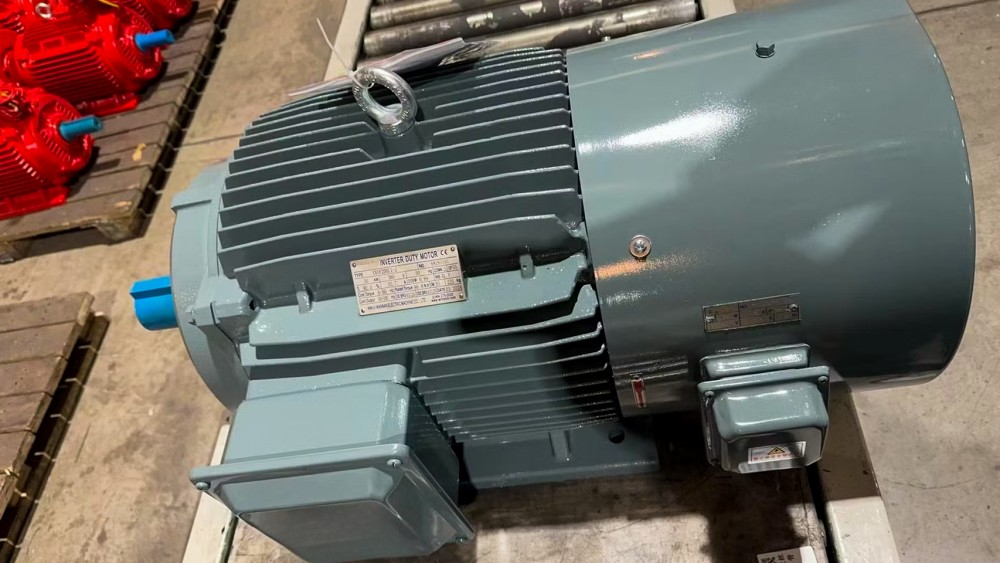
มอเตอร์ไฟฟ้า Inverter Duty หรือ ติด พัดลมระบายแยก (Forced Ventilation) หรือ ลดโหลด/เพิ่มเกียร์ทดแทนการลดความถี่มาก ๆ
ตั้งค่า V/f หรือ Motor Parameter ไม่ตรงกับมอเตอร์จริง
นี่เป็น “กับดัก” ที่ทำให้ร้อนแบบงง ๆ ครับ เพราะบางคนติดตั้งเสร็จแล้ว ไม่กรอกเนมเพลทมอเตอร์ ให้ครบ หรือกรอกแต่ไม่ตรง (เช่น 380V ใส่เป็น 400V, ใส่กระแสต่ำกว่าจริง) VFD จะคำนวณการควบคุมจากค่าพวกนี้ เช่น
- Rated Voltage
- Rated Current
- Rated Frequency
- Rated Speed / Poles
- Rated Power
ถ้าค่าผิด การชดเชยแรงดัน (Voltage Boost) หรือการคุมฟลักซ์จะเพี้ยน ทำให้
- กระแสสูงกว่าที่ควร
- แรงบิดแปลก ๆ
- มอเตอร์ร้อนโดยไม่จำเป็น
เราเคยเจอเคสที่ มอเตอร์ไฟฟ้า 7.5kW ใช้กับโหลดสายพาน พอวิ่ง 25Hz ร้อนมาก สุดท้ายไปดู parameter พบว่า VFD ถูกตั้งเป็นมอเตอร์ 5.5kW เดิมของไลน์เก่า เพราะช่างก็อปปี้พารามิเตอร์ มาแล้วลืมแก้ แค่นี้มอเตอร์ก็จ่ายกระแสผิดลิมิตแล้วครับ
Carrier Frequency (Switching Frequency) สูงเกินไป
Carrier Frequency หรือความถี่การสับ PWM ถ้าตั้งสูง จะทำให้เสียงมอเตอร์เงียบขึ้น (บางคนชอบ) แต่ข้อเสียคือ ความสูญเสียใน IGBT ของ VFD เพิ่ม ฮาร์มอนิกบางส่วนเพิ่ม มอเตอร์ไฟฟ้า อาจ ร้อนเพิ่ม โดยเฉพาะมอเตอร์ขนาดเล็ก/สายยาว/โหลดหนัก
แนวคิดง่าย ๆ อยากให้เงียบ = ตั้งสูง แต่ถ้าแลกกับความร้อนและอายุอุปกรณ์ มันไม่คุ้มเสมอไปสัญญาณ มอเตอร์ร้อนขึ้นหลังปรับให้เงียบ ทั้งที่โหลดเท่าเดิม
ใช้โหมดคุมผิด V/f, Sensorless Vector, Vector แล้วจูนไม่ครบ
VFD หลายรุ่นมีหลายโหมดควบคุม เช่น
- V/f (Scalar)
- Sensorless Vector
- Vector + Encoder
โหมดที่คุมแรงบิดดีขึ้นมักต้อง จูนมอเตอร์ (Auto-tune) หรืออย่างน้อยต้องตั้งค่า motor model ให้ถูก ถ้าคุมแบบ vector แต่ไม่จูน หรือจูนไม่ผ่าน มันอาจ “ดันกระแส” เพื่อไล่ตามแรงบิดที่สั่ง จนมอเตอร์ร้อน
มุมหน้างาน บางทีเราตั้งใจให้แรงบิดนิ่งตอนรอบต่ำ เลยเลือก sensorless vector แต่ลืม auto-tune เพราะรีบส่งงาน สุดท้ายมอเตอร์ร้อนและโอเวอร์โหลดเตือนเป็นระยะ ทั้งที่แรงบิดจริงไม่ได้ต้องการขนาดนั้น
Accel/Decel สั้นเกินไป ทำให้กระแสพุ่งซ้ำ ๆ
บางไลน์ต้องการเร่งเร็ว หยุดเร็ว แต่ถ้าตั้ง accel/decel สั้นจนเกินไป VFD จะพยายามเร่งตามคำสั่ง ทำให้เกิด กระแสพุ่ง (Overcurrent) Slip สูง ความร้อนสะสม สัญญาณ ไม่ได้ร้อนตอนวิ่งนิ่ง แต่ร้อนตอนสตาร์ท/หยุดบ่อย ๆ
Overload Curve / Current Limit ตั้งไม่เหมาะกับงาน
VFD มีพารามิเตอร์จำกัดกระแส และกราฟโอเวอร์โหลด (เช่น 150% 60s) ถ้าตั้งแบบ “ปล่อยให้ดันได้เยอะ” เพื่อให้ไลน์ไม่ทริป ผลคือมอเตอร์จะโดนกระแสเกินนาน ๆ แล้วร้อนสะสม ข้อสังเกต บางคนแก้ปัญหาโอเวอร์โหลดด้วยการเพิ่มลิมิตกระแส แต่จริง ๆ ควรถามก่อนว่า “ทำไมมันต้องกินกระแสขนาดนั้น”
สาย มอเตอร์ไฟฟ้า ยาว + ไม่มี dV/dt filter หรือ reactor
สายยาวทำให้เกิดการสะท้อนของพัลส์ (reflected wave) แรงดันปลายทางอาจสูงกว่าที่คิด ส่งผลต่อฉนวนและทำให้เกิดความสูญเสียเพิ่ม รวมถึง EMI ถ้าหน้างานเป็นแบบ VFD อยู่ห้องไฟ มอเตอร์ไฟฟ้า อยู่ไกล 50–150 เมตร โอกาสเจอปัญหานี้สูงครับ และมักแก้ด้วย
- Output reactor
- dV/dt filter
- sine filter (กรณีต้องการคลื่นใกล้ไซน์)
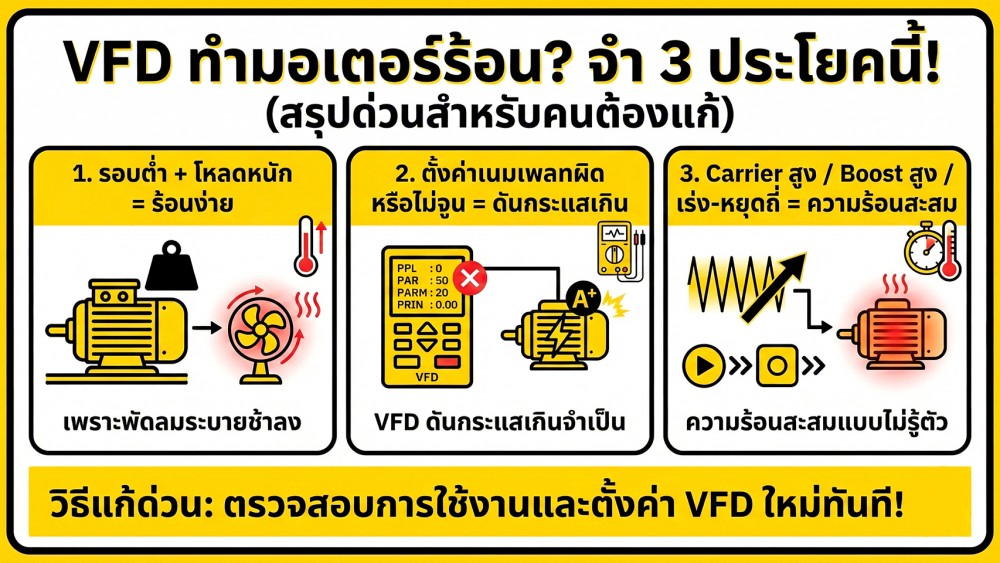
การวิเคราะห์และปรับตั้งพารามิเตอร์ VFD เพื่อลดปัญหา มอเตอร์ไฟฟ้า Overheat
- ความถูกต้องของข้อมูล (Nameplate Accuracy): พื้นฐานที่สำคัญที่สุด หากใส่ข้อมูลพิกัดมอเตอร์ (Voltage, Current, RPM, Poles) ผิดแต่แรก อัลกอริทึมควบคุมของ VFD จะคำนวณกระแสผิดพลาด ส่งผลให้จ่ายไฟเกินความจำเป็น
- โหมดการควบคุม (Control Strategy) V/f Control: เหมาะสำหรับงานทั่วไป ลดความซับซ้อนและปัญหาร้อน Vector Control: ใช้เมื่อต้องการแรงบิดสูงที่รอบต่ำ แต่ต้องทำ Auto-tune ให้สมบูรณ์ มิฉะนั้น VFD จะจ่ายกระแสผิดรูป (Distorted Current) จนเกิดความร้อนสะสม
- การชดเชยแรงบิด (Voltage/Torque Boost): การเพิ่มแรงดันในช่วงความถี่ต่ำ (Low Frequency Voltage Boost) มากเกินไป จะทำให้เกิดภาวะ Over-excitation (สนามแม่เหล็กอิ่มตัว) ส่งผลให้ขดลวดร้อนจัดแม้โหลดจะเบาก็ตาม
- ความถี่พาหะ (Carrier Frequency): การตั้งค่าสูง (เช่น >8-10 kHz) ทำให้รูปคลื่นเรียบและเสียงเงียบ แต่เพิ่มการสูญเสียทางความร้อน (Switching Loss) ทั้งที่ตัว VFD และฉนวนมอเตอร์ การลดค่านี้ลงช่วยลดอุณหภูมิได้
- การจัดการระบายความร้อนที่รอบต่ำ (Low Speed Cooling): มอเตอร์มาตรฐานระบายความร้อนด้วยพัดลมแกนเพลา (Self-ventilated) ประสิทธิภาพการระบายความร้อนจะลดลงอย่างมากที่รอบต่ำ (<25Hz) หากใช้งานย่านนี้ต่อเนื่อง จำเป็นต้องติดตั้ง พัดลมระบายความร้อนแยก (External Blower)
- ระบบป้องกัน (Protection Settings) Electronic Thermal (I²t): ต้องเปิดใช้งานและตั้งค่าให้ตรงกับพิกัดกระแสมอเตอร์ เพื่อให้ VFD ตัดการทำงานเมื่อคำนวณพบความร้อนสะสมเกินพิกัด Output Reactor: อุปกรณ์เสริมที่จำเป็นสำหรับกรณีเดินสายไฟระยะไกล เพื่อลดผลกระทบของ dV/dt ที่ทำลายฉนวนและลดความร้อนที่เกิดจากฮาร์มอนิก
เคสตัวอย่างที่เจอบ่อย
ลดรอบสายพานเหลือ 15Hz แล้วบอก “ทำไมร้อน ทั้งที่หมุนช้า?”
คำตอบคือ “หมุนช้าไม่ได้แปลว่ากินไฟน้อย” ครับ ถ้าโหลดสายพานยังต้องแรงบิดเท่าเดิม มอเตอร์ยังต้องจ่ายกระแสใกล้เดิม แต่พัดลมระบายกลับหมุนช้าลงมาก ความร้อนเลยสะสม ทางแก้ที่จบจริง ๆ มักเป็นการติด forced fan หรือเพิ่มเกียร์ทดให้มอเตอร์หมุนใกล้ 50Hz แล้วค่อยลดที่กลไกแทน
ปรับ carrier สูงเพื่อให้เงียบ แล้ว มอเตอร์ไฟฟ้า เริ่มร้อน
อันนี้เราเจอมาหลายครั้งครับ โดยเฉพาะไลน์ที่อยู่ใกล้ออฟฟิศหรือใกล้โซนคนทำงาน เลยอยากให้เงียบสุด ๆ ปรับไป 12–16kHz ผลคือมอเตอร์กับ VFD ร้อนขึ้นชัด ลดลงมาแถว 4–8kHz (ขึ้นกับรุ่น/ขนาด) เสียงอาจกลับมาเล็กน้อย แต่ความร้อนลดและระบบนิ่งกว่า
ตั้ง sensorless vector แต่ไม่ auto-tune เพราะรีบส่งงาน
สุดท้ายเครื่องวิ่งได้ แต่กินกระแสแปลก ๆ เวลาโหลดเปลี่ยน ร้อนสะสม และชอบเตือนโอเวอร์โหลดเป็นพัก ๆ พอทำ auto-tune ให้ครบ อาการหายไปเกือบหมด
สุดท้าย ถ้าระบบจำเป็น ต้องวิ่งรอบต่ำยาว ๆ อย่าฝืนด้วยการปรับพารามิเตอร์อย่างเดียวครับ บางทีคำตอบที่จบจริง ๆ คือ เพิ่มการระบายความร้อน หรือเลือก มอเตอร์ไฟฟ้า ที่รองรับงาน VFD โดยตรง
เลือก มอเตอร์ไฟฟ้า เพิ่มเติม